9.1. Puerto de diagnóstico a bordo (OBD)
Es una interfaz de acceso a datos de diagnóstico del vehículo. El formato físico y los protocolos disponibles dependen de su aplicación.
Referencia de la imagen
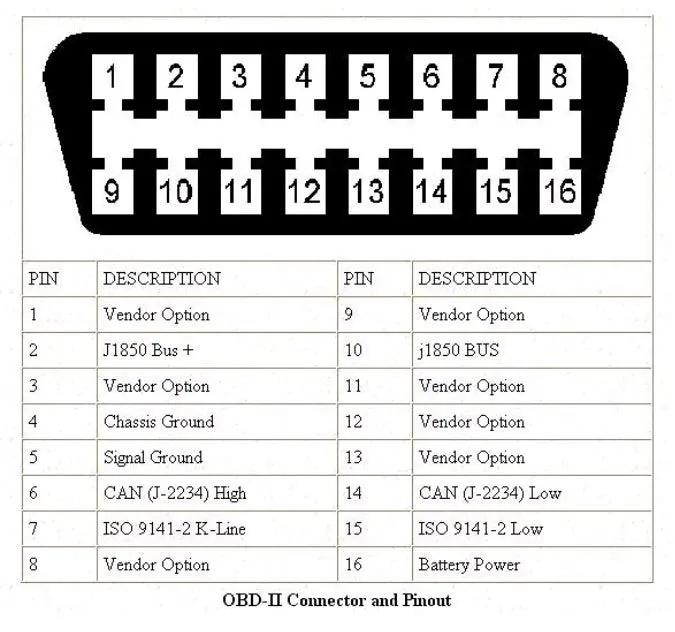
9.1.1. Conector de diagnóstico OBD-II (16 pines)
Es la interfaz de 16 contactos usada en numerosos vehículos para conectar un equipo de diagnóstico. No todos los vehículos pesados o motocicletas emplean este formato.
Referencia de la imagen
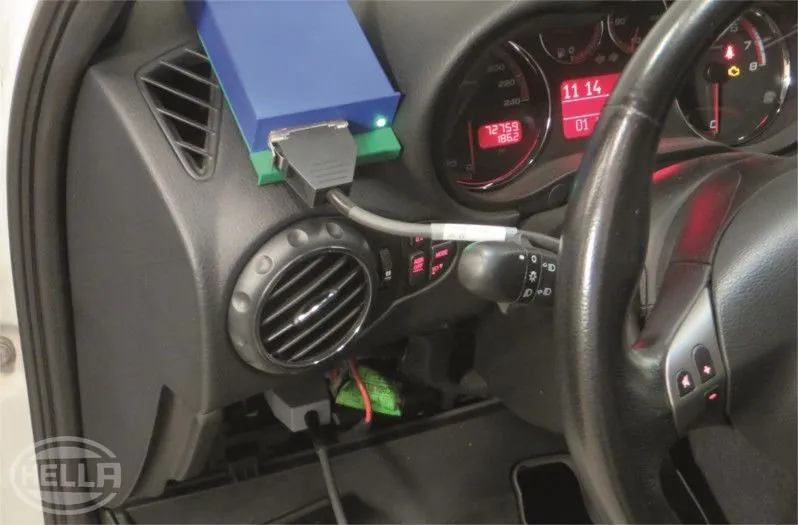
9.1.2. Localización del puerto (habitáculo, estándar)
En muchos automóviles está situado cerca del puesto del conductor. Su ubicación concreta se identifica en la documentación del vehículo.
Referencia de la imagen
9.1.3. Tensión de alimentación y tierra del conector
En el conector OBD-II estándar, el pin 16 corresponde a alimentación y los pines 4 y 5 a masas. La instalación concreta debe identificarse antes de medir.
Referencia de la imagen
9.1.4. Protocolos soportados (ISO9141, CAN, KWP2000, SAE J1850, etc.)
Definen cómo intercambian información el vehículo y el equipo de diagnóstico. La compatibilidad depende de la generación, el mercado y la electrónica instalada.
Referencia de la imagen
9.1.5. Pines de comunicación utilizados
Los contactos empleados dependen del protocolo: CAN suele utilizar 6 y 14; otros protocolos usan contactos distintos. El esquema del vehículo confirma su asignación.
Referencia de la imagen
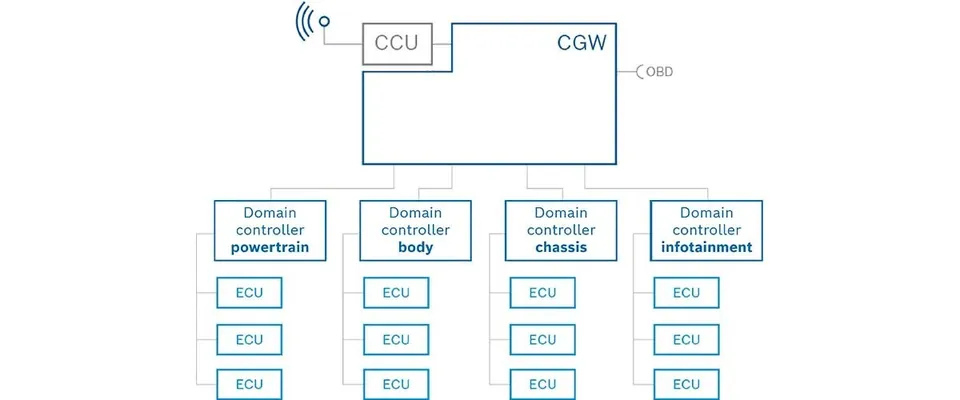
9.2. Red de datos del vehículo (bus de comunicación)
Conecta electrónicamente módulos que intercambian estados, mediciones y órdenes mediante protocolos definidos.
Referencia de la imagen
9.2.1. Red CAN (Controller Area Network)
Es una red de comunicación que permite a varias unidades electrónicas intercambiar mensajes y detectar errores de transmisión.
Referencia de la imagen
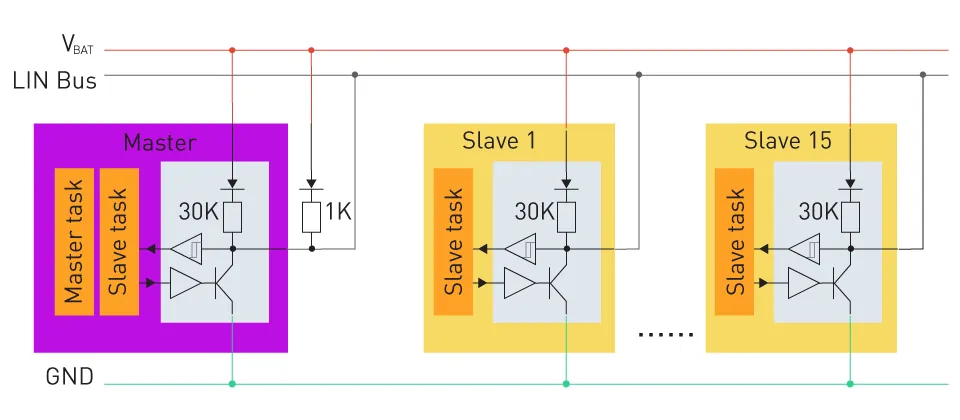
9.2.2. Red LIN (Local Interconnect Network)
Es una red local de menor complejidad usada en actuadores y sensores, por ejemplo en puertas y climatización. Un nodo coordinador organiza las comunicaciones.
Referencia de la imagen
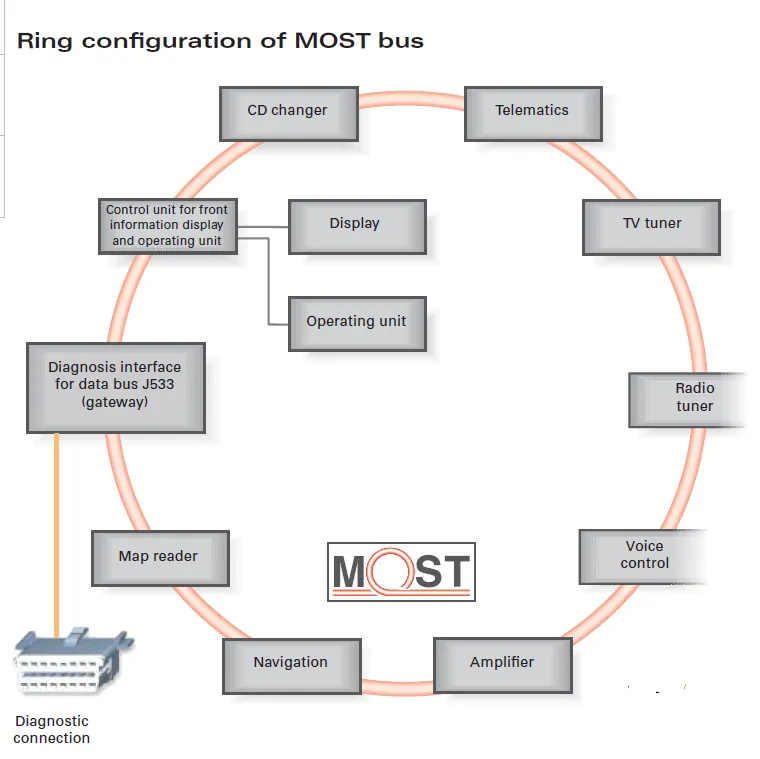
9.2.3. Red MOST (Multimedia Oriented System Transport)
Es una tecnología de red orientada a información multimedia. Puede utilizar enlaces ópticos o eléctricos según la implementación.
Referencia de la imagen
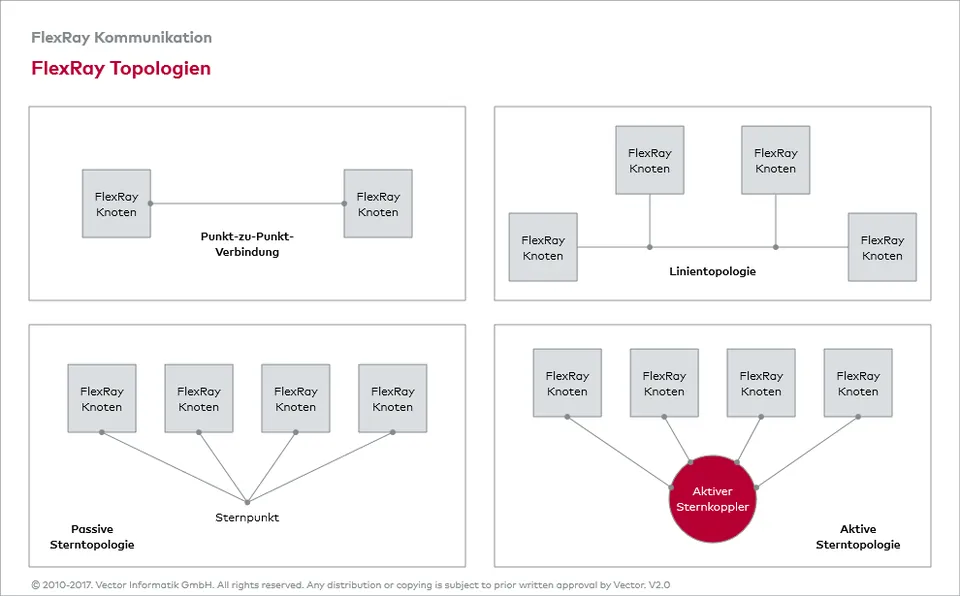
9.2.4. Red FlexRay (alto rendimiento, vehículos avanzados)
Es una red diseñada para comunicaciones deterministas y sincronizadas en ciertas arquitecturas de vehículo. Puede disponer de canales redundantes.
Referencia de la imagen
9.2.5. Topología de red y distribución de nodos
Describe cómo se conectan las unidades y los segmentos de comunicación. Puede combinar buses, enlaces punto a punto y pasarelas.
Referencia de la imagen
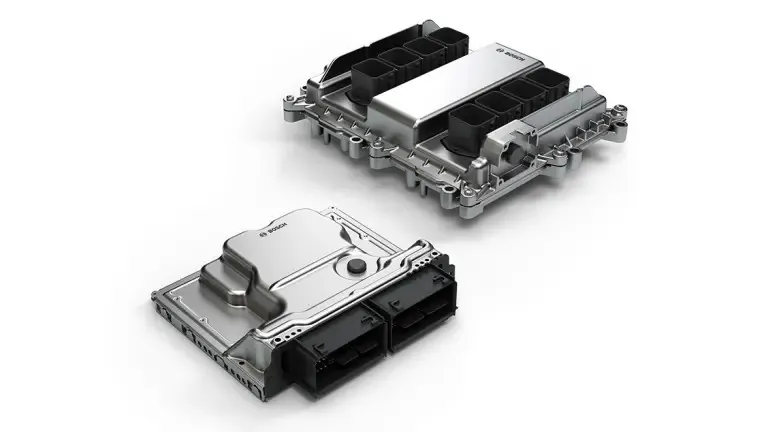
9.3. Módulos de control electrónico (ECUs conectadas)
Cada unidad realiza funciones específicas y comparte la información necesaria con otros módulos de la arquitectura electrónica.
Referencia de la imagen
9.3.1. ECM/PCM – Módulo de control del motor
Controla funciones del motor a partir de sensores y órdenes del conductor. El PCM puede reunir también funciones del tren motriz.
Referencia de la imagen
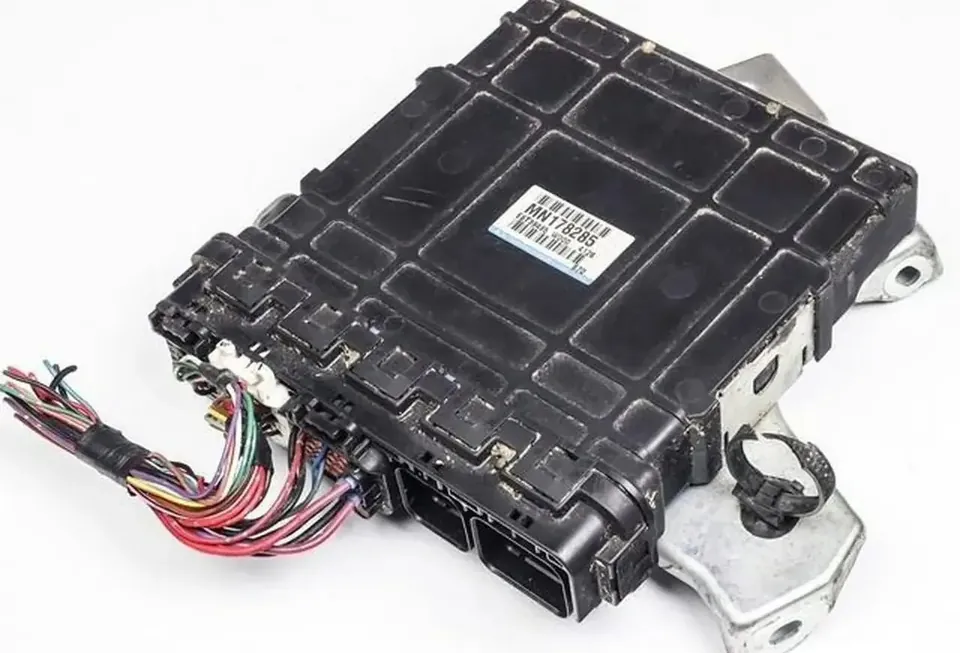
9.3.2. TCM – Módulo de transmisión
Gestiona el funcionamiento de la transmisión electrónica, incluidos cambios y presión hidráulica cuando corresponde.
Referencia de la imagen
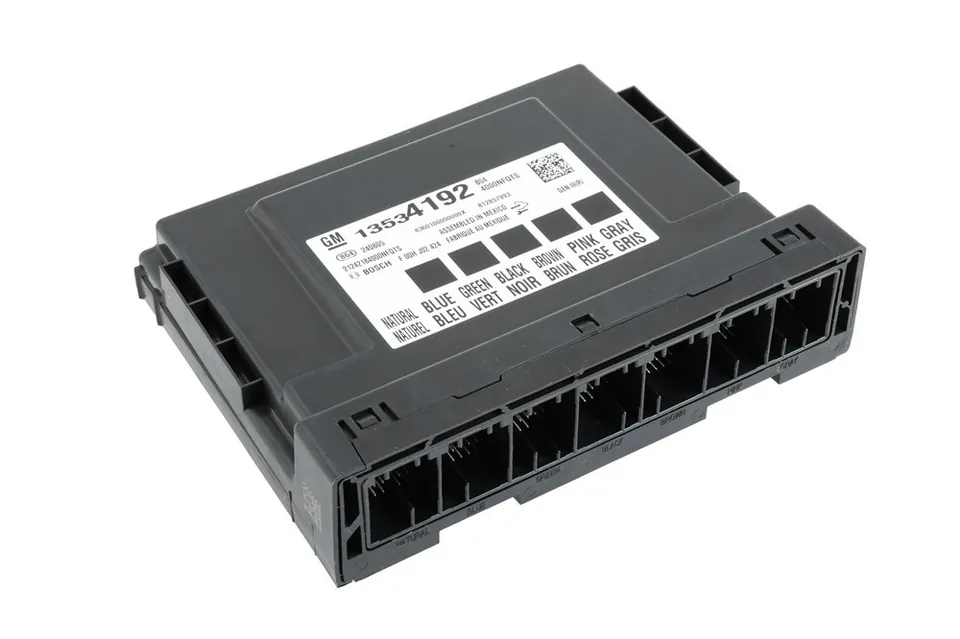
9.3.3. BCM – Módulo de carrocería
Coordina funciones de carrocería como iluminación, cierre y accesorios. Comparte información con otros módulos mediante la red del vehículo.
Referencia de la imagen
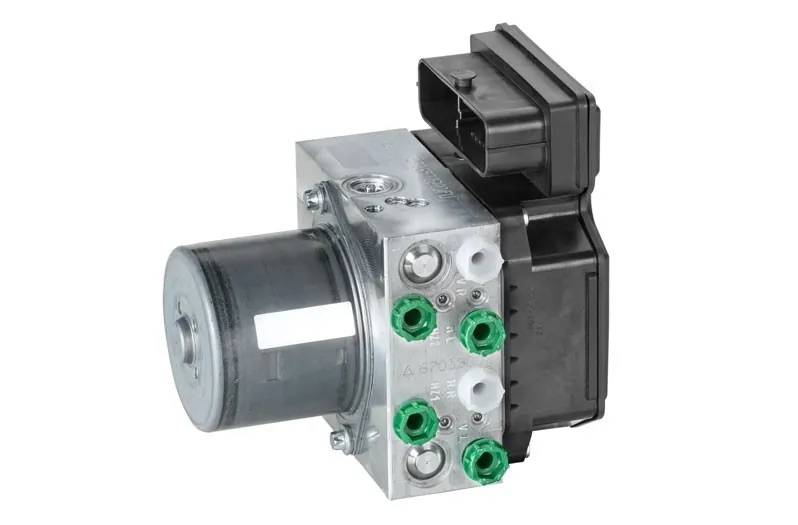
9.3.4. ABS – Módulo de frenos antibloqueo
Procesa la velocidad de las ruedas y controla el modulador de frenos para reducir el bloqueo durante una frenada.
Referencia de la imagen
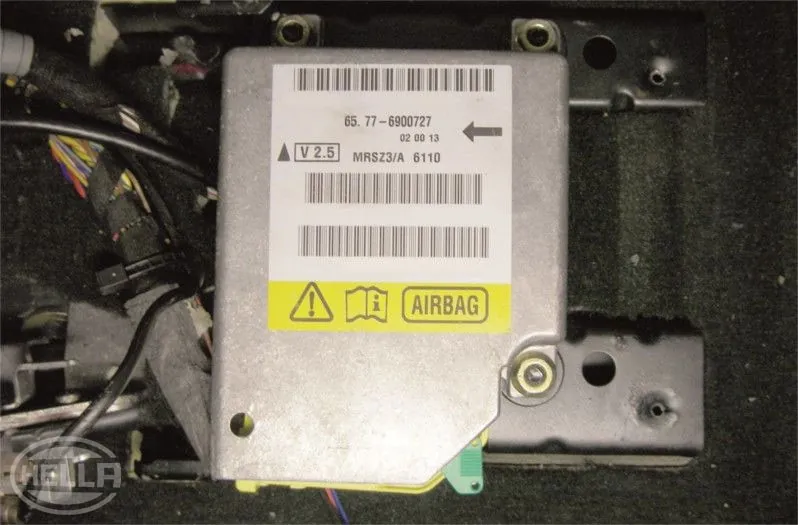
9.3.5. SRS – Módulo de bolsas de aire
Supervisa airbags, pretensores y señales de colisión. Determina su activación conforme a la estrategia del sistema de retención.
Referencia de la imagen
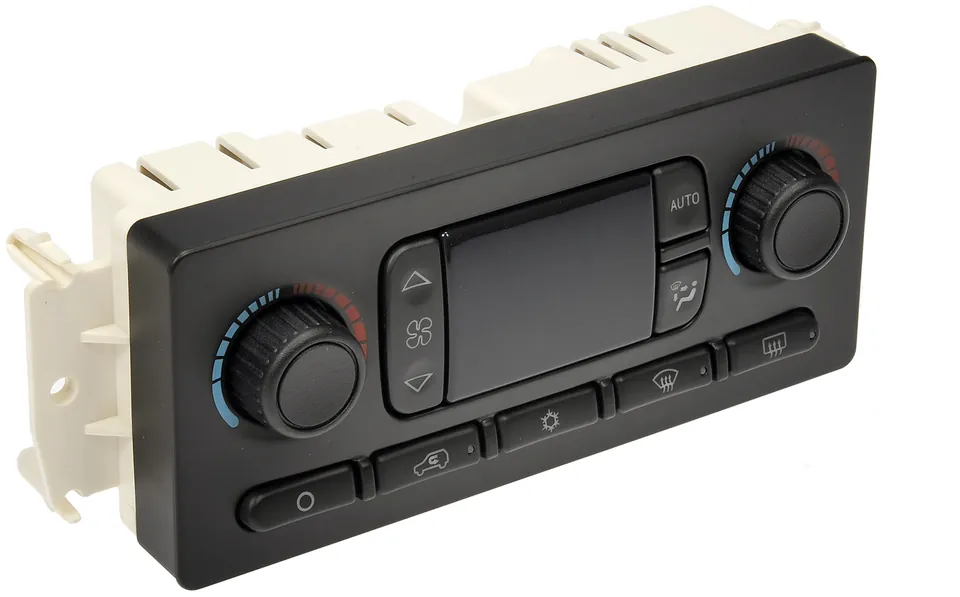
9.3.6. HVAC – Módulo de climatización
Gestiona los elementos eléctricos de calefacción, ventilación y aire acondicionado según las selecciones del usuario y los sensores disponibles.
Referencia de la imagen
9.3.7. IMM – Módulo de inmovilizador
Verifica la autorización de la llave y participa en la habilitación del arranque. Puede estar integrado en otra unidad electrónica.
Referencia de la imagen
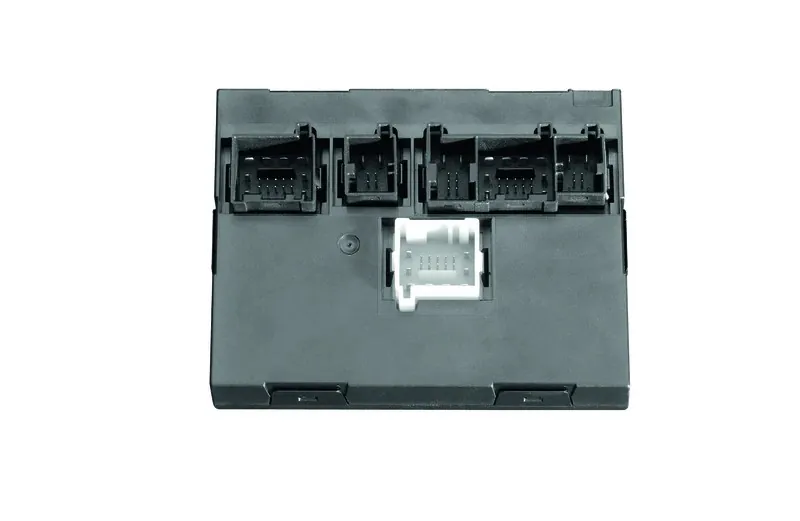
9.3.8. GATEWAY – Módulo de comunicación central
Interconecta distintas redes del vehículo y encamina mensajes entre ellas. Algunos diseños también controlan el acceso a funciones de diagnóstico.
Referencia de la imagen
9.4. Equipos de escaneo y diagnóstico
Permiten comunicarse con las unidades electrónicas para consultar información, registrar señales y ejecutar las funciones compatibles.
Referencia de la imagen
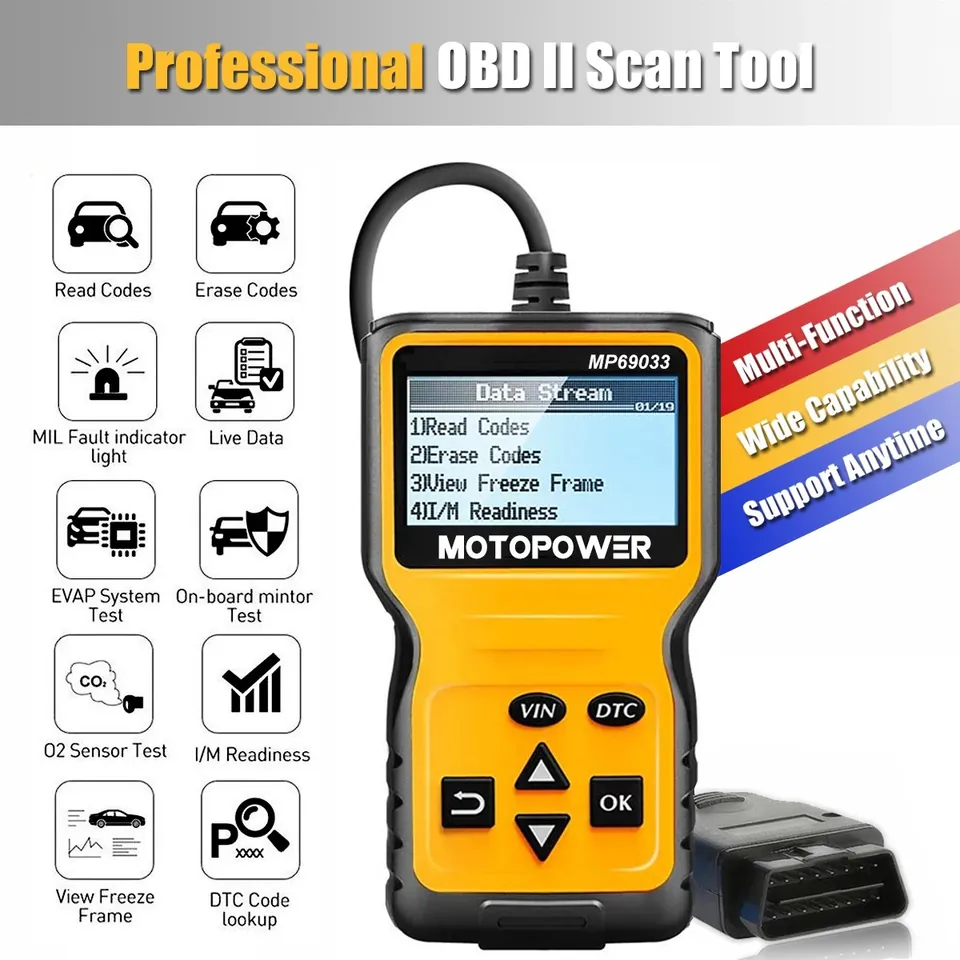
9.4.1. Escáner OBD-II básico (genérico)
Permite consultar datos y códigos estandarizados, principalmente del sistema de emisiones. Su acceso a otros módulos suele ser limitado.
Referencia de la imagen
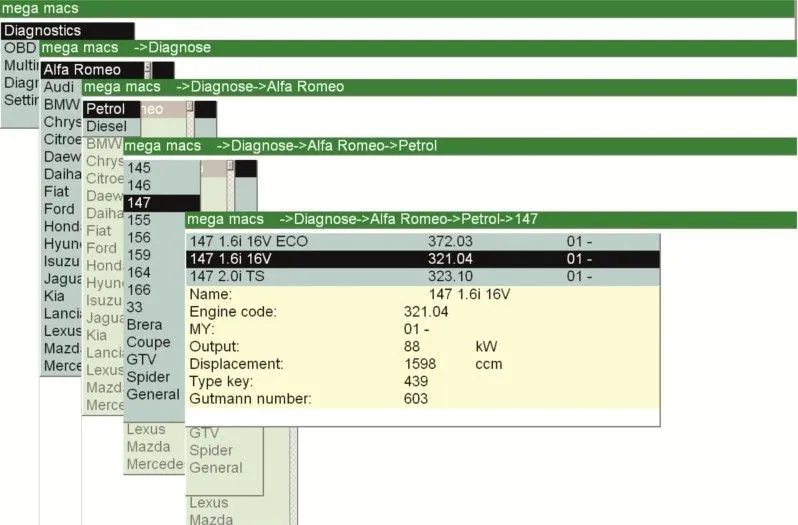
9.4.2. Escáner profesional (OEM o multimarca)
Ofrece funciones de diagnóstico más amplias, con cobertura específica de marcas, módulos y procedimientos según el equipo y sus licencias.
Referencia de la imagen
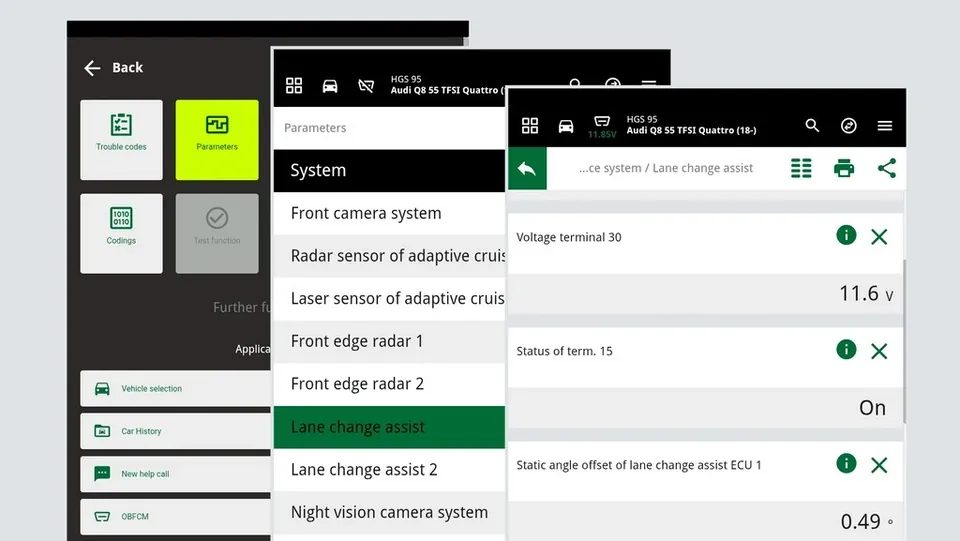
9.4.3. Software de diagnóstico (PC, tabletas, apps móviles)
Interpreta datos recibidos mediante una interfaz de diagnóstico y los presenta en un ordenador o dispositivo móvil. Sus funciones dependen del software y del vehículo.
Referencia de la imagen
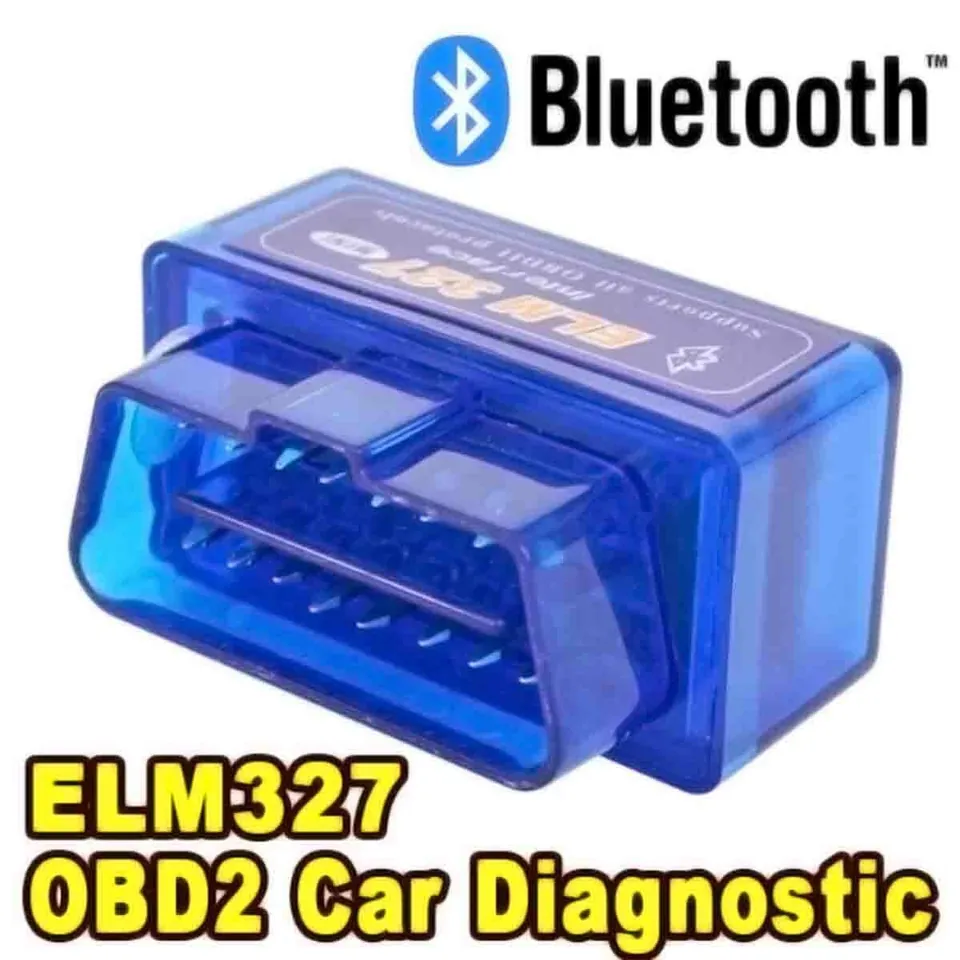
9.4.4. Adaptadores Bluetooth/Wi-Fi (ELM327, etc.)
Conectan el puerto de diagnóstico con un dispositivo por comunicación inalámbrica. Su compatibilidad y calidad condicionan los protocolos y funciones disponibles.
Referencia de la imagen
9.4.5. Herramientas de lectura y borrado de DTCs
Consultan códigos almacenados y, cuando el sistema lo permite, solicitan su borrado. El borrado no corrige la causa que produjo la anomalía.
Referencia de la imagen
9.4.6. Pruebas de actuadores
Permiten ordenar la activación controlada de ciertos componentes mediante el equipo de diagnóstico para comprobar su respuesta.
Referencia de la imagen
9.4.7. Monitoreo en tiempo real (Live Data)
Muestra señales y parámetros mientras el sistema funciona. La interpretación requiere considerar unidades, condiciones de medición y datos de referencia.
Referencia de la imagen
9.4.8. Funciones especiales (codificación, programación, reinicio de servicios)
Incluyen configuraciones, programación y operaciones de servicio disponibles según el fabricante. No todas las herramientas ni unidades admiten las mismas funciones.
Referencia de la imagen
9.5. DTCs (Códigos de Diagnóstico de Fallas)
Son identificadores de condiciones anormales detectadas por los módulos. Deben interpretarse junto con síntomas, datos y documentación del sistema.
Referencia de la imagen
9.5.1. Estructura del código (P0xxx, B1xxx, U0xxx, etc.)
Los códigos estandarizados combinan una letra de sistema y caracteres que identifican la anomalía: P corresponde al tren motriz, B a carrocería, C a chasis y U a comunicaciones.
Referencia de la imagen
9.5.2. Códigos genéricos vs. específicos del fabricante
Los códigos genéricos tienen definiciones estandarizadas; los específicos requieren documentación del fabricante. El significado completo depende del sistema que los registra.
Referencia de la imagen
9.5.3. Códigos permanentes y pendientes
Un código pendiente indica una detección aún no confirmada según sus criterios. Los permanentes de emisiones se eliminan cuando el sistema verifica que la falla se resolvió.
Referencia de la imagen
9.5.4. Jerarquía de prioridad en fallas
Consiste en ordenar la investigación según seguridad, alimentación eléctrica, comunicación y relación entre síntomas. Varias fallas pueden tener una causa común.
Referencia de la imagen
9.5.5. Asociación de DTCs con sensores o módulos
Un DTC identifica una condición detectada en un circuito o sistema. No demuestra por sí solo que el componente nombrado esté averiado.
Referencia de la imagen
9.6. Procedimientos de mantenimiento con diagnóstico
Incluye operaciones electrónicas asociadas al servicio del vehículo, como reinicios, calibraciones y adaptación de componentes.
Referencia de la imagen
9.6.1. Borrado de códigos
Solicita eliminar registros de avería que admiten borrado. También puede reiniciar monitores de emisiones y datos asociados, según el sistema.
Referencia de la imagen
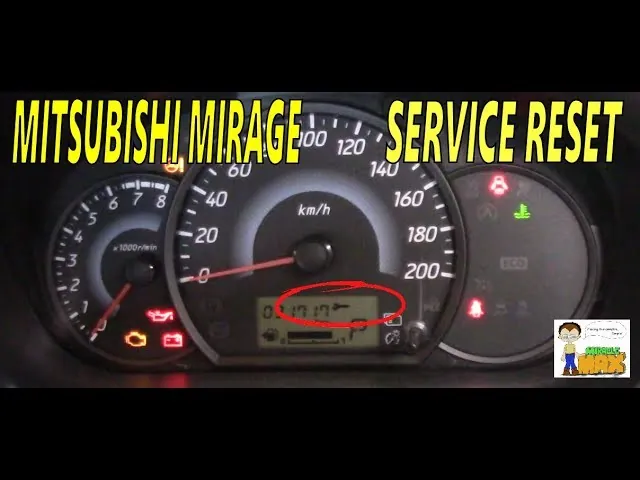
9.6.2. Reinicio de mantenimiento programado
Restablece el indicador o contador del servicio realizado. El procedimiento y los intervalos dependen del fabricante y del tipo de mantenimiento.
Referencia de la imagen
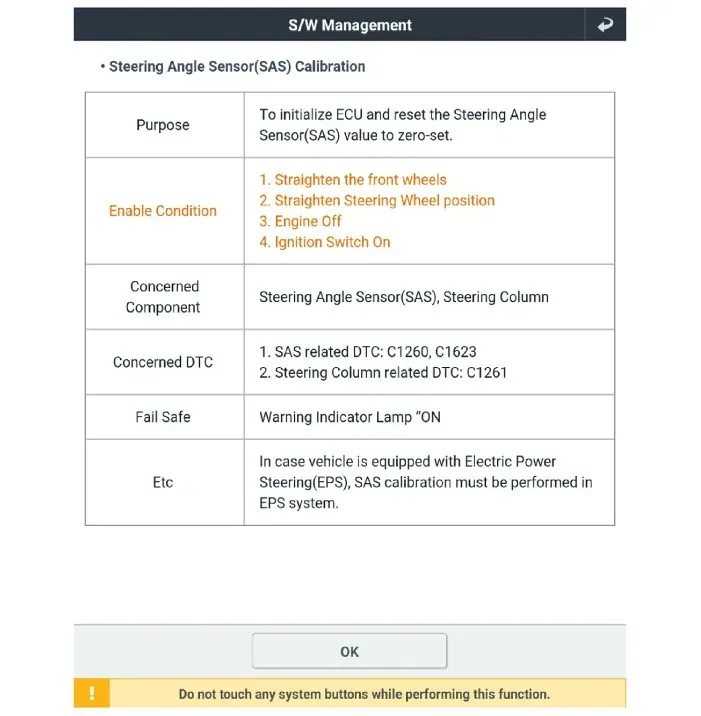
9.6.3. Calibración de sensores (ángulo de dirección, acelerador)
Establece referencias para que la unidad interprete correctamente determinadas señales. Puede requerir posiciones, condiciones y equipos definidos por el fabricante.
Referencia de la imagen
9.6.4. Adaptaciones (válvula IAC, cuerpo de aceleración, inyectores)
Permite ajustar valores aprendidos o introducir datos de componentes como inyectores y mariposas. La operación aplicable depende del diseño del sistema.
Referencia de la imagen
9.6.5. Reaprendizaje del módulo (ECM/TCM)
Hace que la unidad vuelva a establecer parámetros de funcionamiento después de ciertas reparaciones o reinicios. Puede ser automático o requerir una rutina específica.